AI教学机器人品牌集合/ 教学机器人
教学机器人
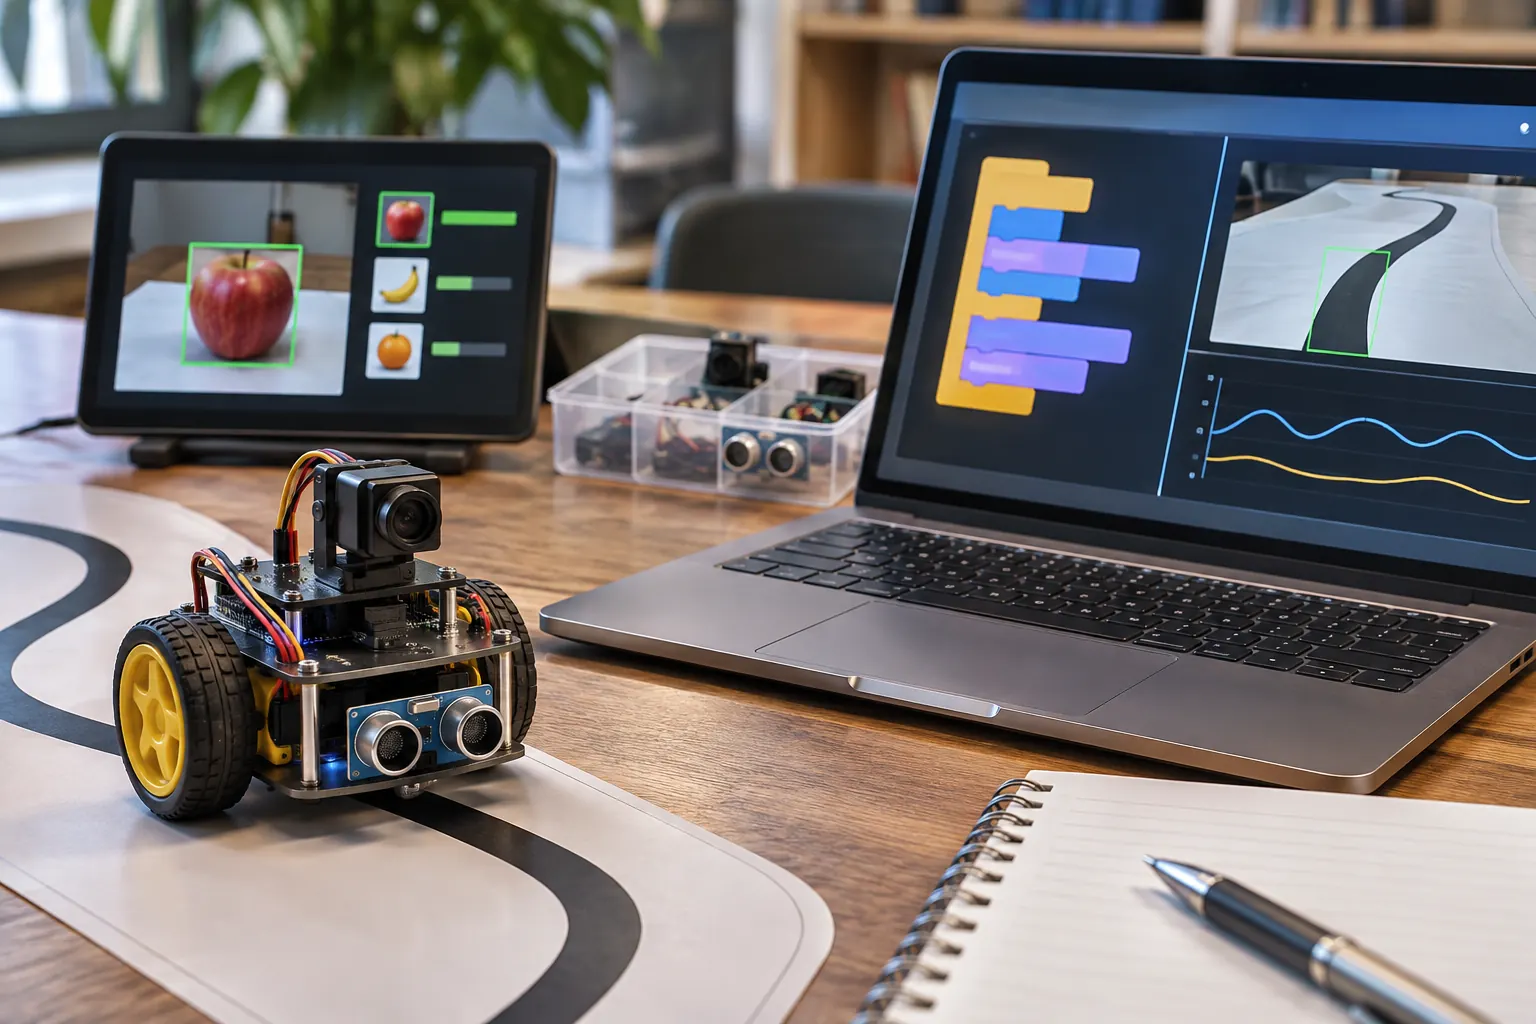
教学机器人首先服务学习目标。若目标是反馈控制,应能观察传感和状态;若目标是分类,应能看到标签、样本与预测。把黑盒演示和学生可修改的功能分开列出,避免把展示能力当课程覆盖。
选型与应用说明
原理与关键区别
教学机器人首先服务学习目标。若目标是反馈控制,应能观察传感和状态;若目标是分类,应能看到标签、样本与预测。把黑盒演示和学生可修改的功能分开列出,避免把展示能力当课程覆盖。
具体核对步骤
- 写清本单元要解释的概念
- 标出学生可修改的输入与程序
- 在陌生样本上进行一次演示
容易误判的地方
设备会执行复杂动作不代表学生能理解其机制。
本方向输入与判断
学生基础、课程目标、课堂终端
设备与课堂平台如何配合?
核对功能对应的实际操作
保留记录
同任务演示与差异记录
适用边界
不以品牌名推断教学效果
原始资料阅读
[S1] Make a Pick and Place Robot — Lesson Plan
https://education.lego.com/en-gb/lessons/ev3-cim/make-a-pick-and-place-robot/
属于特定平台的课例,本站另写的课堂时长、分组和评分不是原厂推荐配置。
[S2] Built-in Examples
https://docs.arduino.cc/built-in-examples/
示例须按目标板卡电压、接口和 IDE 版本核对,不能直接视为任意套件接线方案。
[S3] AI Risk Management Framework
https://www.nist.gov/itl/ai-risk-management-framework
自愿性框架;不能替代教育评价、专业诊断或当地法律要求。
沟通前准备
复核记录字段
1. 写清本单元要解释的概念
2. 标出学生可修改的输入与程序
3. 在陌生样本上进行一次演示
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。