先确定读者要完成什么
AI 教学机器人的比较表需要说明学生能看见、能修改和能验证哪一部分。一个预先准备的演示,不等于平台支持从数据采集到模型评估的学习过程。本文将硬件、开发环境与教学材料分开评估,让采购结论能对应实际课程。
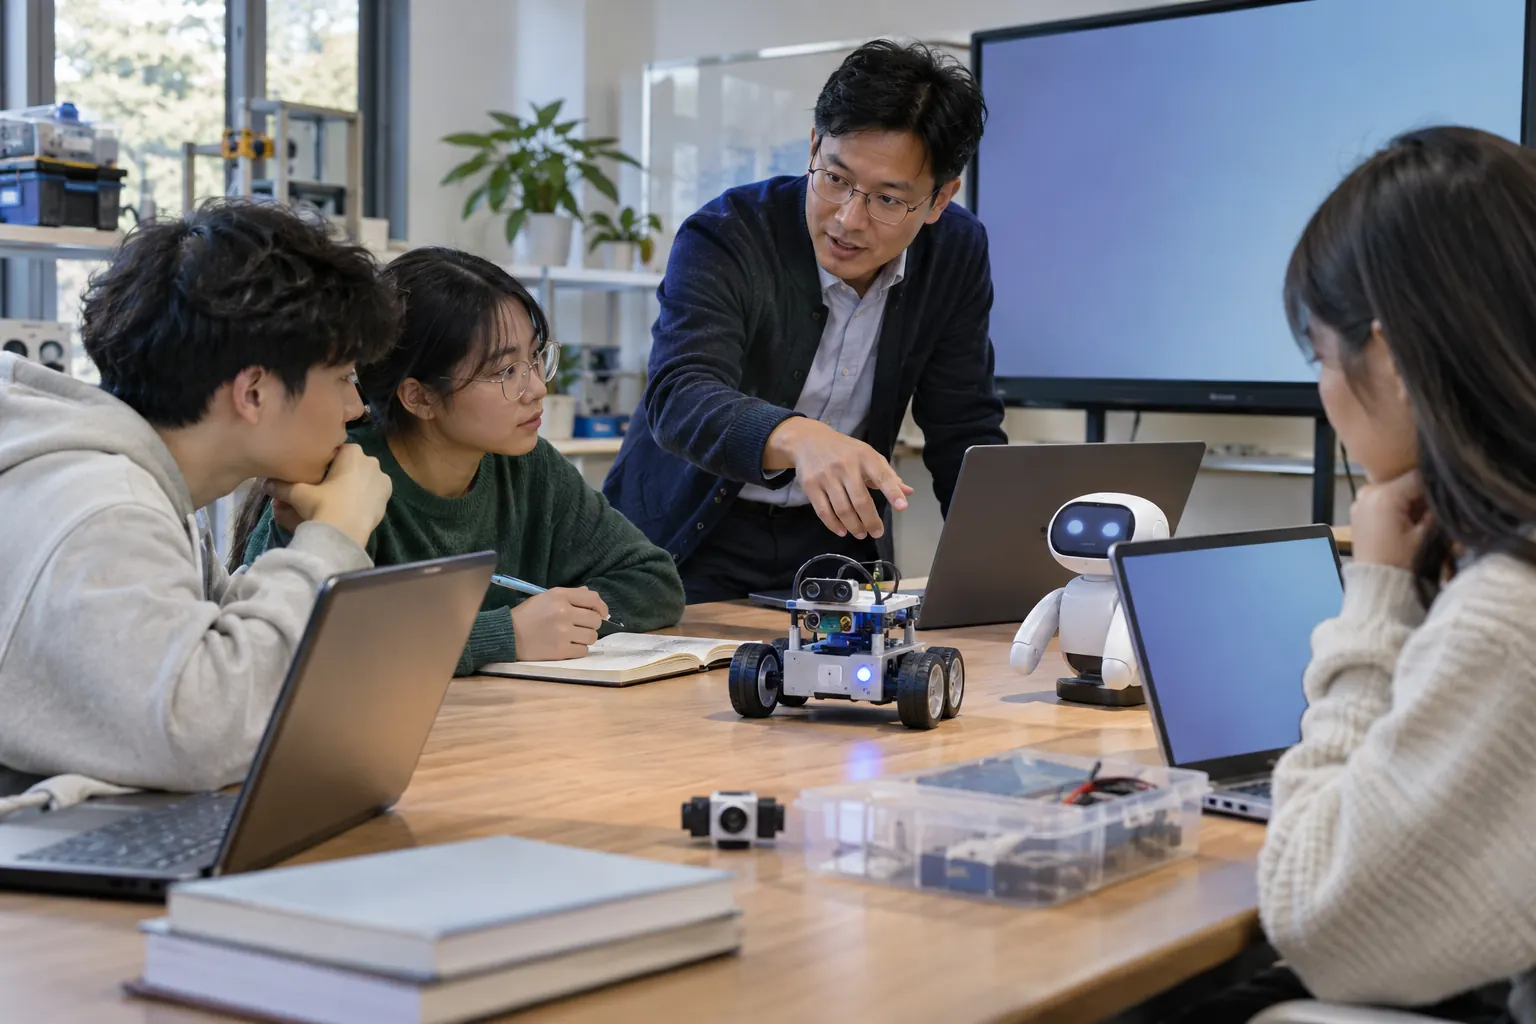
将 AI 演示拆成输入、规则或模型、输出与验证样本,按课程需求比较平台。
方法依据:[S1] 任务设计、原型比较、学生测试表与评价量规的教学示例。 [S2] 数字输入、消抖、非阻塞时序、模拟量读取等入门示例的官方入口。
教学机器人:怎样理解与选择
教学机器人首先服务学习目标。若目标是反馈控制,应能观察传感和状态;若目标是分类,应能看到标签、样本与预测。把黑盒演示和学生可修改的功能分开列出,避免把展示能力当课程覆盖。
判断边界:设备会执行复杂动作不代表学生能理解其机制。
开发套件:怎样理解与选择
开发套件要核对系统、驱动、库和部署入口。图形界面与代码接口可以对应不同学习阶段,但必须确认修改会真正更新到设备,以及错误是否可被学生读取和恢复。[S2]
判断边界:教师电脑可用不能代替学校受限账号环境测试。
课程资源:怎样理解与选择
课程资源应包含数据质量、错误类型和人工复核。分类实验要分开调参样本与验证样本;若同一张图片反复参与两边,结果容易高估泛化能力。评价目标应包括能解释误判而非只给正确率。
判断边界:更多训练轮次不自动证明模型更适合真实课堂场景。
设备比较资料:怎样理解与选择
比较资料须同时列功能证据、使用条件和缺口。对同一任务采用同一电脑、样本、网络与操作步骤;收费服务、账号和内容更新也应明确,未测项保留为空而非填默认优秀。
判断边界:汇总评分不能掩盖某项关键功能根本无法使用。
带条件的原创演练
原创比较练习:两平台都演示三类物体识别,学校准备每类 10 张新图片共 30 张,其中遮挡和不同背景单独标记。先锁定标签含义,再记录每张的预测。各平台必须使用同一测试集;这是课堂评估设计,不是任何真实产品的成绩。
把结论写进可复核的记录
比较表记录:课程目标、测试任务、电脑系统、固件与软件版本、输入规格、样本划分、每类结果、人工干预、导出格式、联网要求、账号与持续费用、未解决项。最终建议写成“在这些条件下适合某课程”,而非无条件榜单。
让比较结果真正可用
最终比较建议附一份示范任务,而非只附功能勾选表。它应写清输入、允许操作、输出和失败条件,使另一位教师不用销售人员帮助也能执行。只有演示脚本与课程目标匹配,功能列表才有实际意义。
阅读范围
[S1] Make a Pick and Place Robot — Lesson Plan。任务设计、原型比较、学生测试表与评价量规的教学示例。 属于特定平台的课例,本站另写的课堂时长、分组和评分不是原厂推荐配置。
[S2] Built-in Examples。数字输入、消抖、非阻塞时序、模拟量读取等入门示例的官方入口。 示例须按目标板卡电压、接口和 IDE 版本核对,不能直接视为任意套件接线方案。
[S3] AI Risk Management Framework。围绕应用场景、测量与持续管理组织 AI 风险问题。 自愿性框架;不能替代教育评价、专业诊断或当地法律要求。
资料依据与适用范围
[S1] Make a Pick and Place Robot — Lesson Plan — LEGO Education
https://education.lego.com/en-gb/lessons/ev3-cim/make-a-pick-and-place-robot/
支持内容: 任务设计、原型比较、学生测试表与评价量规的教学示例。
适用范围: 属于特定平台的课例,本站另写的课堂时长、分组和评分不是原厂推荐配置。
查阅日期: 2026-11-04
[S2] Built-in Examples — Arduino
https://docs.arduino.cc/built-in-examples/
支持内容: 数字输入、消抖、非阻塞时序、模拟量读取等入门示例的官方入口。
适用范围: 示例须按目标板卡电压、接口和 IDE 版本核对,不能直接视为任意套件接线方案。
查阅日期: 2026-11-04
[S3] AI Risk Management Framework — NIST
https://www.nist.gov/itl/ai-risk-management-framework
支持内容: 围绕应用场景、测量与持续管理组织 AI 风险问题。
适用范围: 自愿性框架;不能替代教育评价、专业诊断或当地法律要求。
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。